


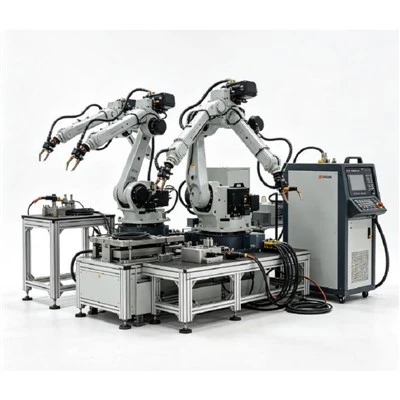
로봇식 용접 워크스테이션
통합 로봇 용접 워크스테이션은 높은 반복성, 엄격한 용접 공차 및 최대 아크 온타임을 요구하는 제조업체를 위해 설계된 완전 자동화된 턴키 셀입니다.{0}}
우리는 독립형 구성 요소를 공급하는 대신 전체 생태계-로봇, 전원 공급 장치, 공작물 포지셔너, 정밀 고정 장치, 안전 인터록 및 셀 제어-를 엔지니어링하여 특정 생산 요구 사항에 맞는 동기화된 장치로 작동하도록 합니다.
주요 사양
|
매개변수 |
일반적인 범위 |
|
로봇 페이로드 |
6~25kg |
|
로봇 리치 |
1,400~2,000mm |
|
반복성 |
대략. ±0.05~0.08mm |
|
용접 공정 |
MIG / MAG / CO₂ |
|
용접 전류 |
350–500 A |
|
포지셔너 용량 |
250~1,500kg |
|
포지셔너 회전 |
360도 연속 또는 프로그래밍 가능 |
|
포지셔너 틸팅 |
모델에 따라 최대 ±90도 |
|
고정물 |
전용 / 모듈형 / 맞춤형 |
|
셀 레이아웃 |
단일 스테이션/듀얼 스테이션 |
|
솔기 추적 |
선택 과목 |
|
토치 청소 |
선택 과목 |
|
선형 로봇 축 |
선택 과목 |
주요 장점
반복 가능한 품질:이동 속도, 토치 각도 및 열 입력의 변화를 제거합니다.
360도 접근성:6-축 로봇과 포지셔너 콤보는 복잡한 어셈블리의 다면 용접에 쉽게 도달합니다.
노동 의존도 감소:작업자는 육체적으로 힘든 용접에서 감독, 적재 및 품질 검사로 전환합니다.
다중-프로그램 유연성:수백 개의 프로그램을 저장합니다. 하나의 워크스테이션에서 간단히 모듈식 고정 장치를 전환하고 새 프로그램을 선택함으로써 여러 제품 모델을 처리할 수 있습니다.
최대화된 아크-정시:이중-스테이션 설정에서는 로봇이 스테이션 A를 용접하는 동안 작업자는 스테이션 B를 언로드/로드하여 대기 시간을 사실상 없애줍니다.
일반적인 응용 분야
구조 및 중장비:기계 베이스, 강철 프레임, 붐, 장비 지지대.
자동차 및 운송:섀시 브래킷, 서스펜션 지지대, 배기 구성 요소.
농업 기계:프레임, 부착물, 관형 구조, 연결 장치.
산업 및 일반 금속 제조:파이프 어셈블리, 플랜지, 금속 랙, 인클로저, 관형 가구.
포괄적인 하위 시스템 통합
6축 관절 용접 로봇:복잡한 3D 경로를 따라 토치 방향을 제어하여 복잡한 조인트 구성에 대한 다각도 액세스를 제공합니다.
용접 전원 및 토치:아크 매개변수, 전압, 전류 및 와이어 공급 속도를 조절합니다. 공냉식 또는 수냉식-토치 설정이 가능합니다.
서보 포지셔너:최적의 비드 모양과 침투를 위해 용접이 평면 또는 수평 위치에서 실행되도록 어셈블리를 동적으로 회전하거나 기울입니다.
정밀 용접 설비:구성 요소를 정확하게 찾아 고정하여 열 변형을 방지하고 로봇 도구 중심점을 기준으로 반복 가능한 정렬을 보장합니다.
중앙 로봇 컨트롤러:자동화된 용접 시퀀스를 실행하는 동안 로봇과 포지셔너 간의 다축 모션을 동기화합니다.-
통합 안전 보호:연동된 주변 펜싱, 비상 정지, 안전 커튼 및 통합 연기 추출 후드 옵션을 통해 작업자를 보호합니다.
운영 워크플로
공작물 로딩:작업자는 원시 금속 부품을 고정 장치에 배치하고 고정점과 기준 핀에 맞춰 정렬합니다.
공작물 클램핑:토글 클램프, 공압 실린더 또는 유압 클램프는 용접 중에 부품 위치를 유지하고 열팽창을 제어하기 위해 어셈블리를 제자리에 고정합니다.
공동 검증(선택적 감지):지정된 경우 터치 감지 또는 레이저 광학 센서가 시작점 위치를 확인하여{0}}반입 원자재의 사소한 치수 변화를 보상합니다.
조화로운 용접 실행:로봇은 아크를 시작하고 프로그래밍된 궤적을 따르는 반면 포지셔너는 최적의 토치 각도를 유지하기 위해 공작물을 동적으로 기울이거나 회전시킵니다.
사이클 완료 및 스테이션 유지 관리:용접이 끝나면 로봇은 홈 위치로 돌아갑니다. 시스템은 언로드 전에 자동으로 토치 리밍, -스패터 방지 스프레이 및 와이어 트리밍을 수행할 수 있습니다.
선택적 자동화 업그레이드
모듈식 추가 기능으로 워크스테이션 생산성과 프로세스 자율성을 향상하세요.{0}}
레이저 심 추적:맞춤 간격 및 부품 변동을 보상하기 위한 실시간-광학적 관절 추적입니다.-
터치 감지:아크 점화 전에 용접 와이어나 가스 컵을 사용하여 부품 위치를 찾습니다.
자동 토치 클리너 및 와이어 커터:노즐 수명을 연장하고 안정적인 아크 시작을 보장합니다.
통합형 연기 추출 후드:더 깨끗한 작업장 공기를 위해 중앙 집진 시스템에 연결됩니다.
빠른-툴링 플레이트 변경:높은-혼합, 낮은-볼륨 생산 실행을 위한 신속한 설비 교체가 가능합니다.
엔지니어링 실행: 도면에서 턴키 셀까지
공작물 평가:2D/3D CAD 모델, 재료 두께, 조인트 접근 및 사이클 시간 목표에 대한 엔지니어링 평가.
셀 및 운동학 구성:최적의 로봇 모델, 포지셔너 페이로드, 전원 및 셀 설치 공간을 선택합니다.
맞춤형 고정 장치 툴링:안정적인 부품 위치 지정을 위한 엔지니어링 전용 위치 지정 및 클램프 고정 장치입니다.
오프라인 프로그래밍 및 시뮬레이션:도달 가능성, 충돌 검사 및 주기 시간 최적화를 시뮬레이션합니다.
공장 승인 테스트:배송 전에 테스트 실행, 기계적 검증 및 샘플 생산 용접을 수행합니다.
현장-설치 및 교육:최종 시운전, 안전 통합 및 운영자 프로그래밍 교육.
FAQ
인기 탭: 로봇 용접 워크스테이션, 중국 로봇 용접 워크스테이션 제조업체, 공장, 소형 팔레타이징 로봇
다음
로봇용접시스템당신은 또한 좋아할지도 모릅니다


문의 보내기