


가방 팔레타이징 로봇
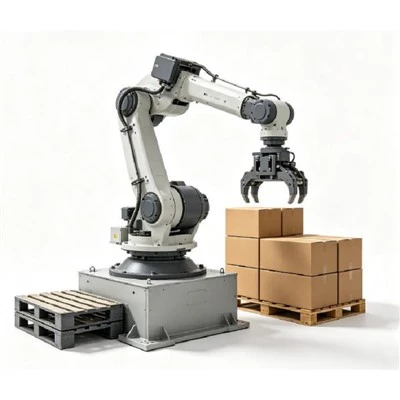
가방 팔레타이징 로봇은 투입 컨베이어에서 채워진 가방을 자동으로 집어 미리 프로그래밍된 적재 패턴에 따라 팔레트에 정확하게 배치합니다.-
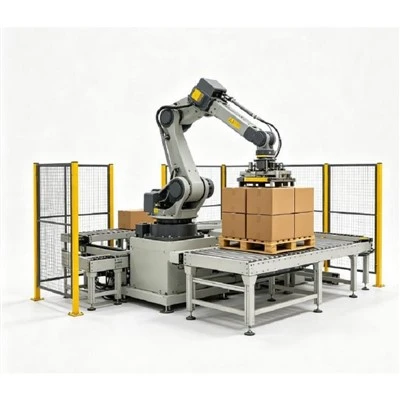
고강도-최종-최종 포장-용으로 설계된 이 시스템은 시멘트, 비료, 동물 사료, 곡물, 밀가루, 화학 물질 및 플라스틱 수지를 포함한 건식 벌크 산업 전반에 걸쳐 지속적이고 높은-팔레타이징을 제공합니다.{4}} 이는 독립형 로봇 셀로 공급되거나 백 컨베이어, 빈 팔레트 디스펜서, 전체-팔레트 배출 컨베이어 및 스트레치 포장 시스템을 갖춘 완전한 포장 라인에 완전히 통합될 수 있습니다.
기술 사양
|
매개변수 |
사양 / 범위 |
|
로봇 종류 |
4축 또는 6축 다관절 산업용 로봇 |
|
페이로드 용량 |
80~250kg (가방 + 그리퍼 무게 기준으로 선택) |
|
로봇 리치 |
1,700~3,100mm(모델에 따라 다름) |
|
가방 취급 무게 |
가방당 10~50kg |
|
가방 크기(L×W×H) |
길이: 400~1,000mm|폭: 250~600mm|높이: 80~250mm |
|
처리 용량 |
시간당 최대 600~1,200개 백(애플리케이션에 따라 다름) |
|
팔레트 패턴 |
평행 / 교차 / 연동 / 맞춤 |
|
최대. 팔레트 높이 |
최대 2,200mm(팔레트 포함) |
|
그리퍼 유형 |
기계식 클램프/진공-보조/조합/맞춤형 |
|
제어 시스템 |
PLC + 티치펜던트 / HMI 터치스크린 |
|
드라이브 및 전원 공급 장치 |
서보-제어|380V / 415V / 480V (3상, 50/60Hz) |
|
압축공기 |
0.6~0.8MPa(청정하고 건조한 공기) |
주요 산업적 이점
과도한 육체 노동 제거:25~50kg 자루 리프팅을 완전 자동화하여 작업장 부상과 피로를 대폭 줄여줍니다.
일관되고 깔끔한 스태킹:컴퓨터화된 배치는 최적의 트레일러 적재를 위해 엄격한 공차와 균일한 팔레트 설치 공간을 유지합니다.
예측 가능하고 지속적인 출력:목표 생산 속도로 지속적으로 작동하여 작업자의 가동 중단 시간이나 가변적인 변속 속도를 제거합니다.
유연한 다중{0}}레시피 저장:HMI 터치스크린을 통해 직접 다양한 백 크기와 스태킹 프로파일 간의 신속한 전환이 가능합니다.
원활한 자동화 확장:업스트림 중량 선별기, 리젝션 컨베이어, 자동 팔레트 디스펜서 및 스트레치 래퍼와 쉽게 연결됩니다.
산업 응용
비료 식물:연속 50kg PP 직조 백 팔레타이징을 위해 설계된 높은-내구성 부식-저항성 부품입니다.
시멘트 및 건축 자재:거친 환경에서 무겁고 밀도가 높은 밸브 백을 처리할 수 있는 강력한-먼지-밀폐 장치입니다.
동물 사료 및 곡물 시설:다양한 백 채우기, 부드러운 모양 및 다중{0}}제품 포장 라인을 위한 유연한 그립 옵션입니다.
화학제품 및 플라스틱:균일한 팔레트 안정성이 요구되는 플라스틱 수지 백이나 미세 분말 용기를 처리하는-고정밀 스태커입니다.
운영 워크플로
백 인피드 및 분리:밀봉되거나 봉합된 백은 업스트림 처리에서 제품 간격과 흐름을 조절하는 팔레타이징 공급 컨베이어로 이동합니다.
가방 위치 지정:통합된 가이드 레일, 정지 장치 또는 방향 컨베이어가 각 백을 직각으로 배치하여 정확한 픽업 정렬을 보장합니다.
로봇식 따기:로봇은 가방 위에 EOAT/Gripper(End of Arm Tooling)를 배치하여 재료와 무게 역학을 기반으로 가방을 안전하게 고정합니다.
전송 및 스태킹:로봇 컨트롤러의 안내에 따라 팔이 가방을 들어 올려 팔레트 위로 옮기고 정의된 패턴에 따라 각 유닛을 배치합니다.
층 형성:가방은 레이어가 완성될 때까지 체계적으로 배치됩니다. 레이어 구성은 백 설치 공간과 팔레트 크기에 따라 다릅니다.
전체 팔레트 배출:목표 팔레트 높이에 도달하면 완성된 팔레트는 전동 롤러/체인 컨베이어를 통해 옵션인 스트레치 래퍼 또는 스트레치 후드로 하류로 이송됩니다.
암 툴링/그리퍼 옵션-종료-
기계식 클램프 그리퍼:PP로 짠 가방, 크라프트 가방, 중공업 자루에 이상적입니다. 하단-지지 핑거 메커니즘은 가방이 찢어질 위험 없이 안전한 운반을 보장합니다.
진공-보조 그리퍼:먼지가 통제되는 조건에서 부드럽고{0}}다공성이 없는 백 표면(PE 또는 무거운 필름 백)에 권장됩니다.{1}}
복합형/하이브리드 그리퍼:기계적 그립과 상단 진공 컵을 병합하여 부피가 크거나 이동하거나 느슨하게 채워진 건식 벌크 백에 최대 안정성을 제공합니다.
맞춤형 EOAT:주기당 여러 개의 백 피킹, 먼지가 많은 산업 환경 또는 특수 팔레트 설정을 위해 설계된 특수 설계입니다.
팔레타이징 패턴
병렬 패턴:가방은 균일하게 정렬됩니다. 레이어 오버랩이 꼭 필요하지 않은 균일한 백에 가장 적합합니다.
크로스 패턴:백 방향은 레이어 간에 90도 번갈아 가며 인접한 백을 서로 묶고 스택 무결성을 향상시킵니다.
연동 패턴:지게차 이동 및 운송 중에 개별 가방이 움직이거나 미끄러지는 것을 방지하도록 설계된 겹치는 레이아웃.
맞춤형 레시피:비표준 백 모양, 백 플래트너 출력 및 가변 레이어 수에 맞게 맞춤화된 완전히 사용자 정의 가능한 스태킹 순서입니다.-
맞춤화 데이터
정확한 기술 제안 및 사이클 시간 시뮬레이션을 생성하려면 다음 세부 정보를 준비하십시오.
가방 매개변수:재료 유형, 채워진 백 크기(길이 x 너비 x 높이), 채워진 중량 범위, 백 표면 상태(매끄러움/먼지가 많음/느슨함).
생산 요구 사항:필요한 처리량(백/시간), 근무 교대 기간, 제품 변형 수.
팔레트 사양:팔레트 크기, 최대 적재 높이 제한, 선호하는 레이어 레이아웃.
공장 부지 조건:바닥 레이아웃/도면, 천장 높이, 컨베이어 인피드 높이, 전기 전압/주파수 표준.
FAQ
인기 탭: 가방 팔레타이징 로봇, 중국 가방 팔레타이징 로봇 제조업체, 공장, SCARA 산업용 로봇
이전
없다당신은 또한 좋아할지도 모릅니다



문의 보내기